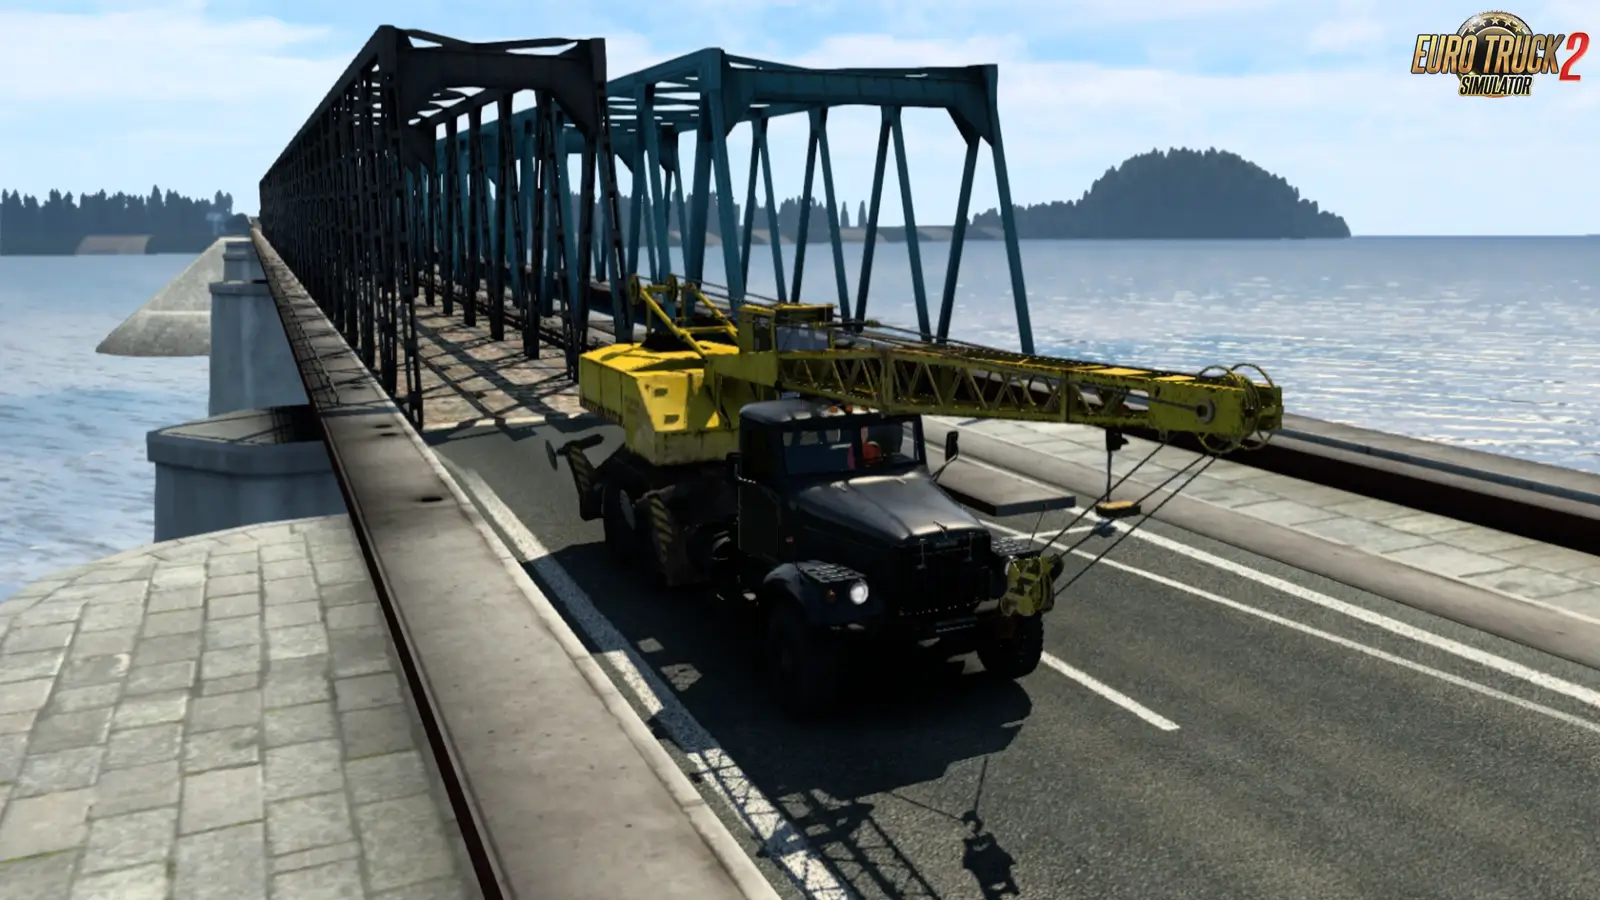
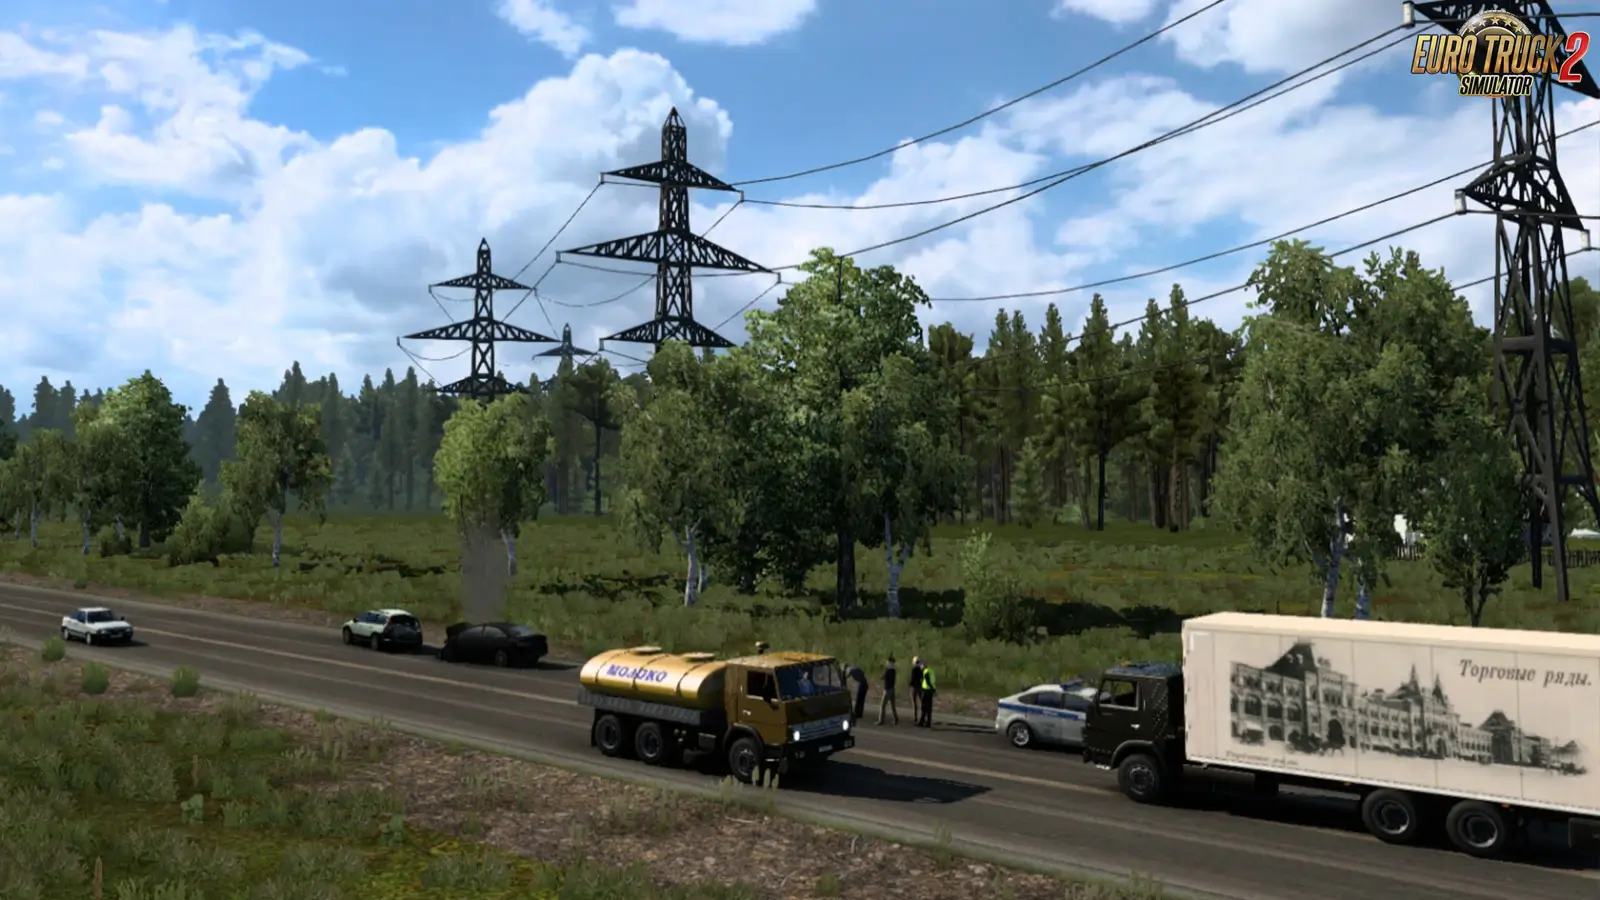
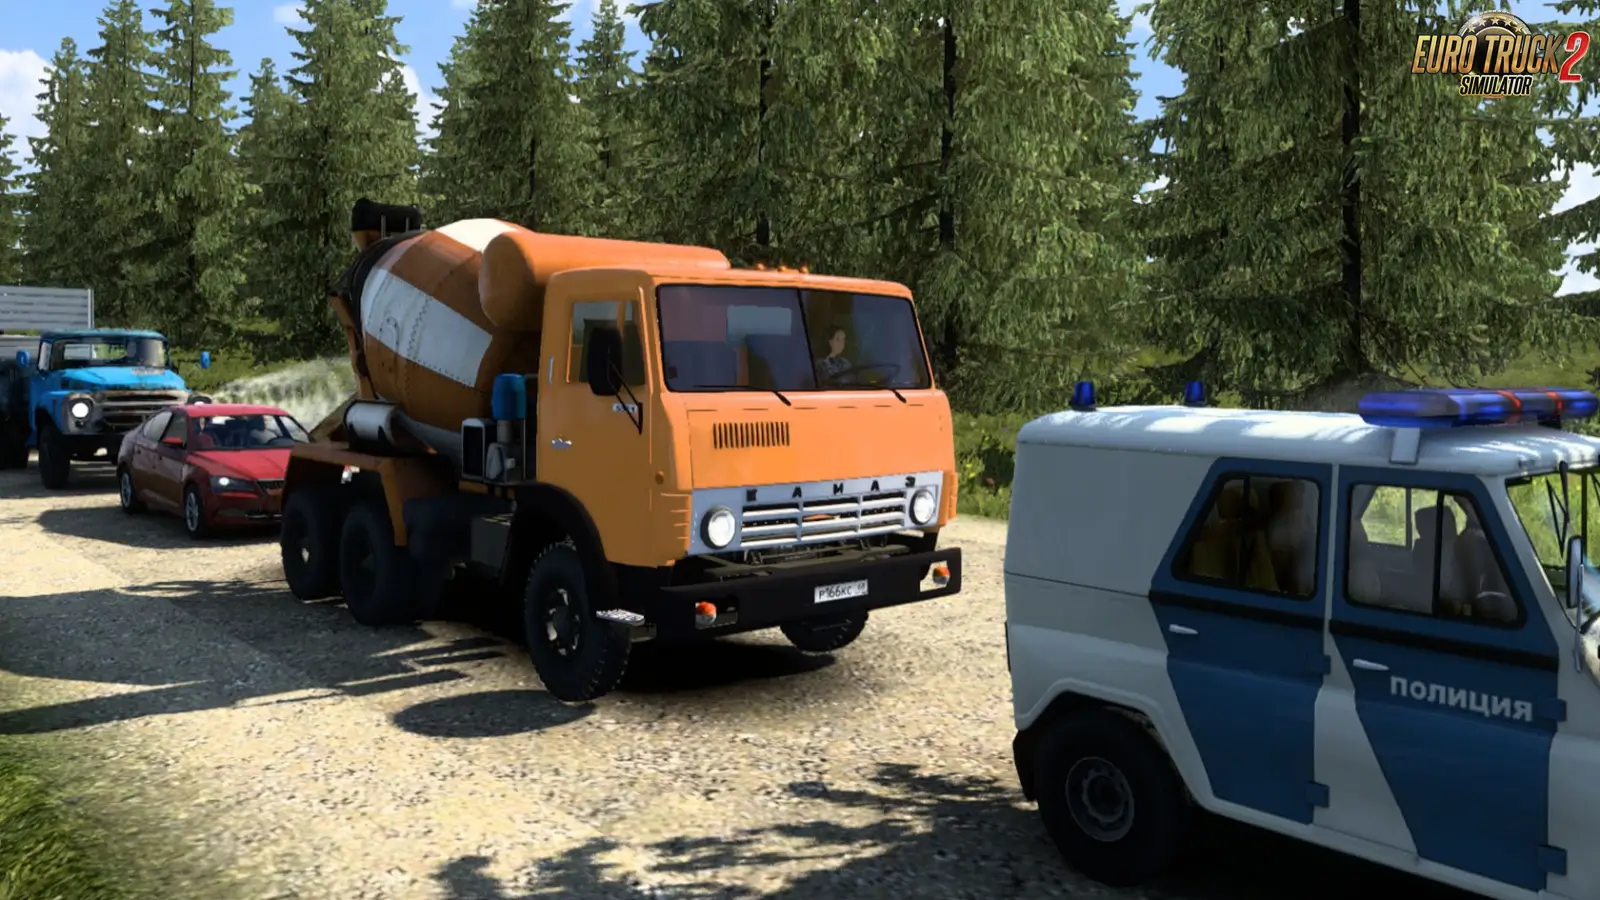
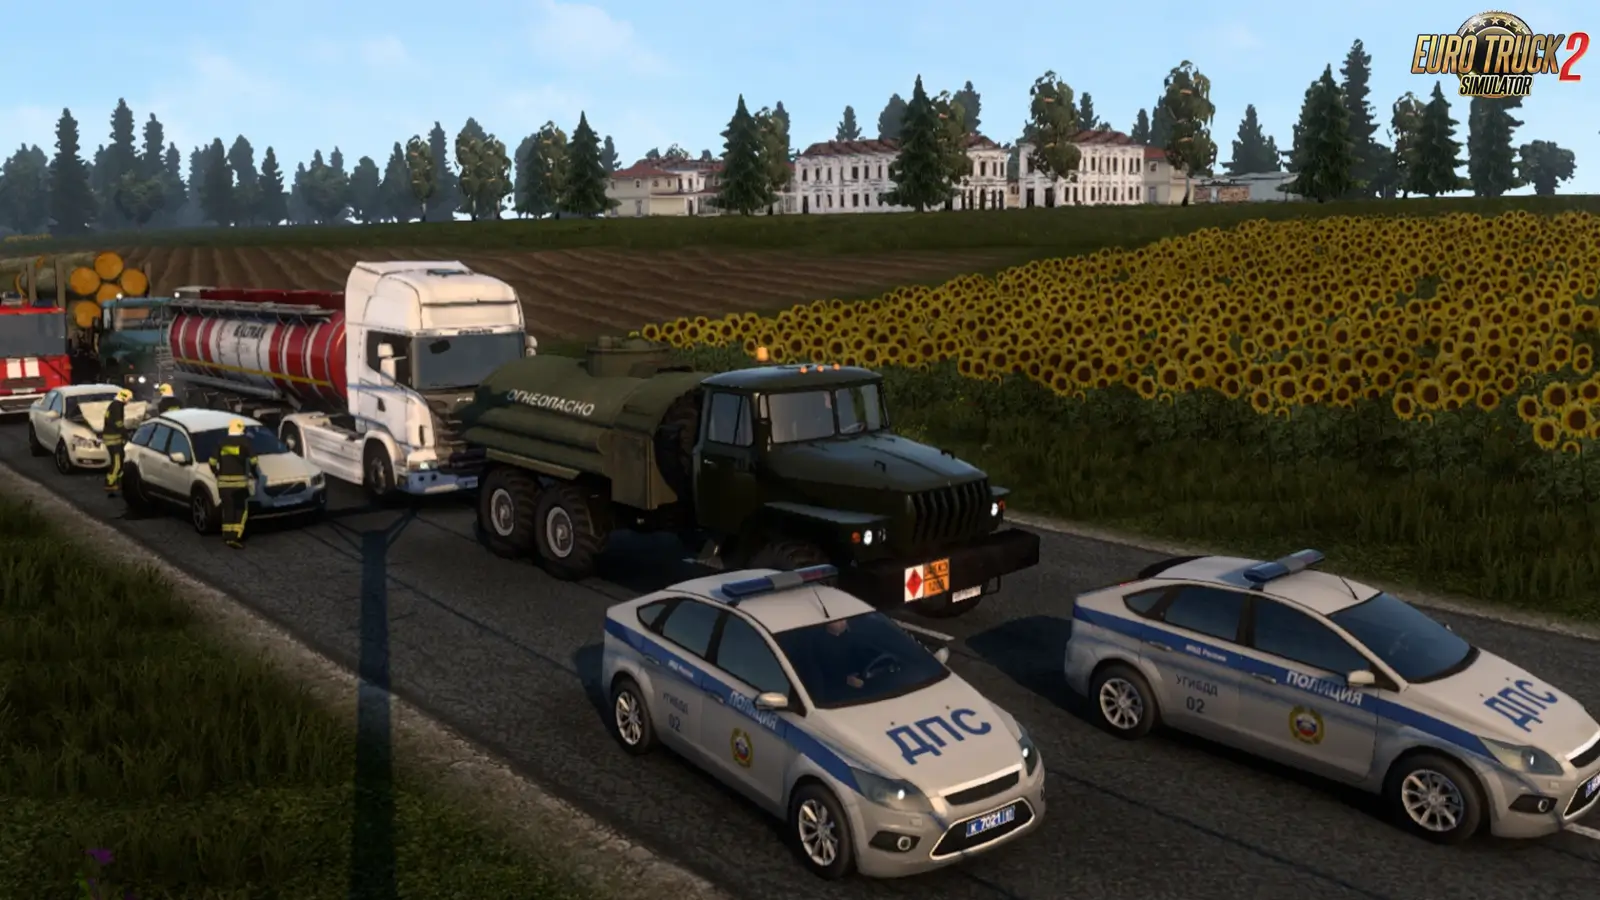
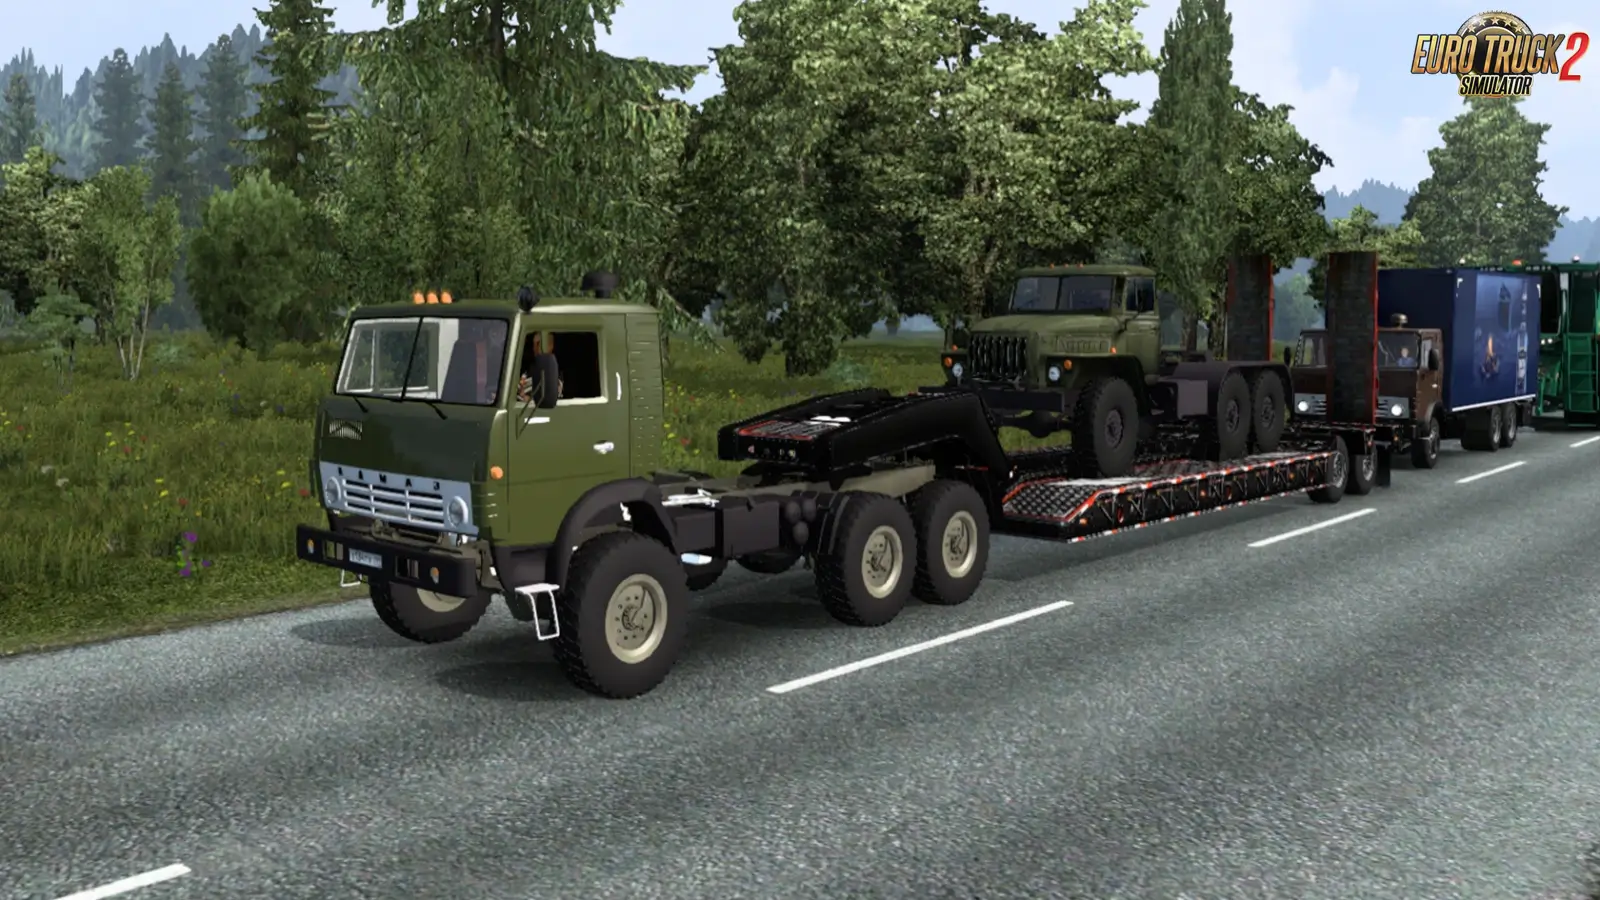
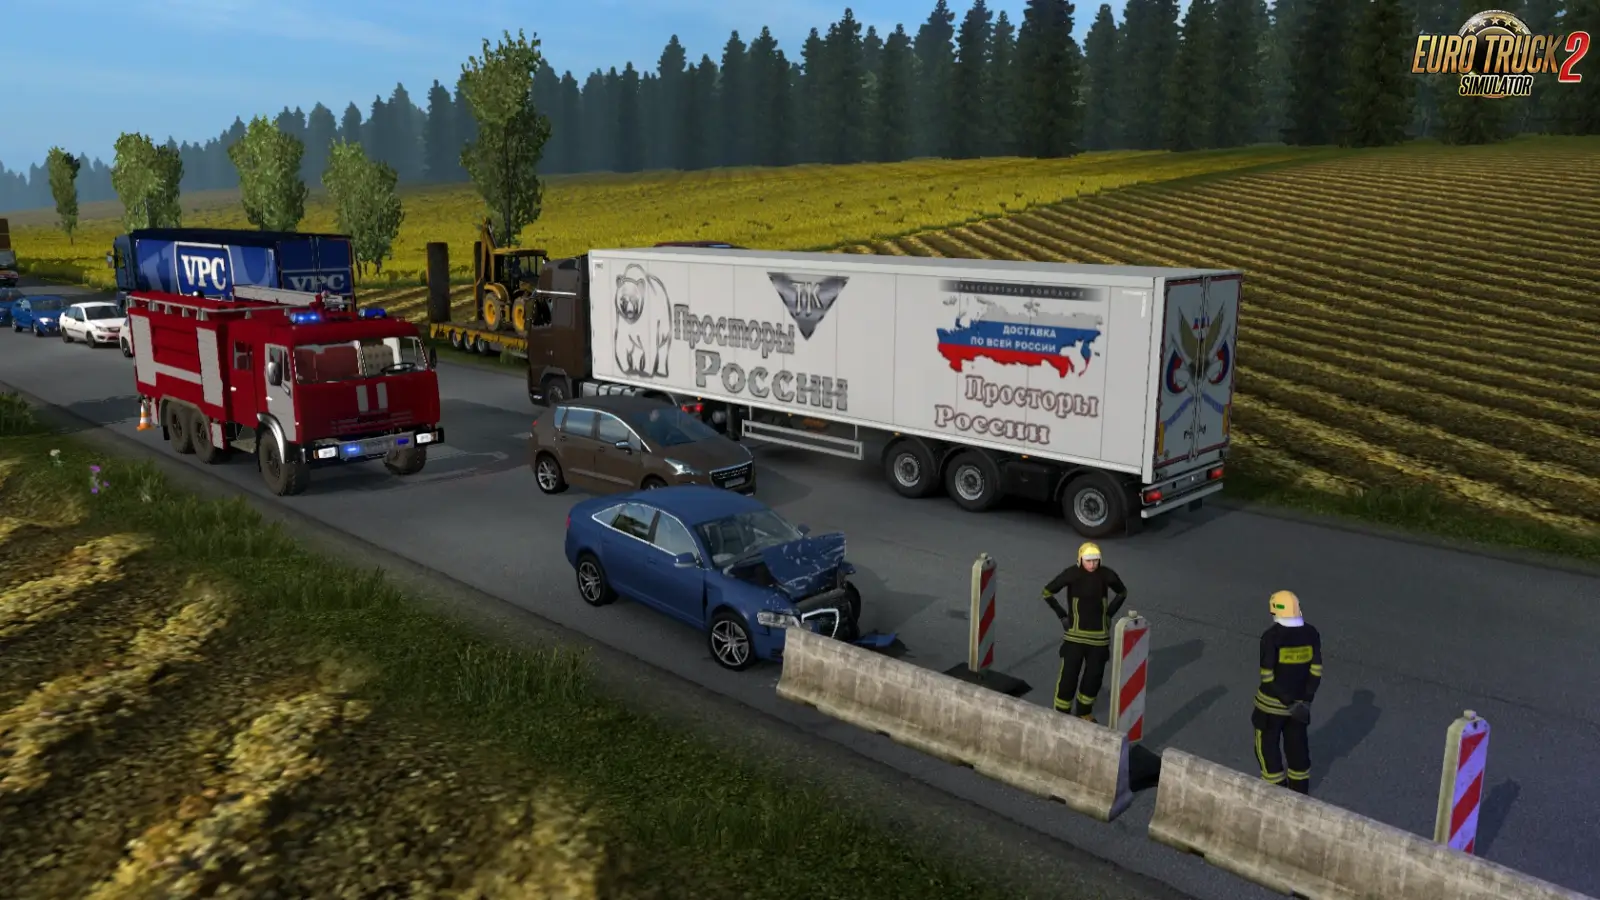
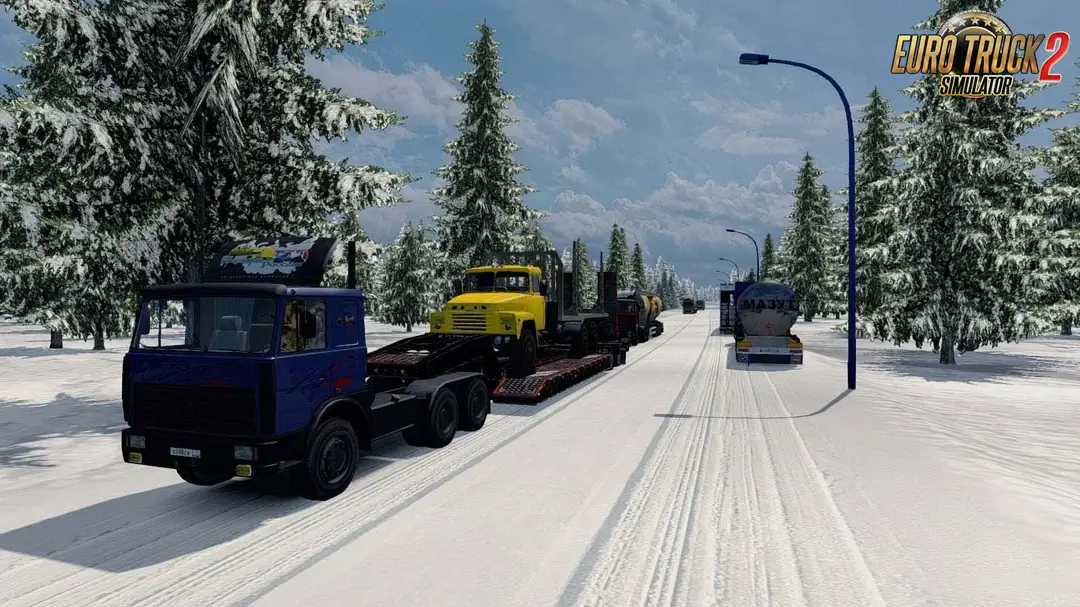
❄️ ETS2 北方开放空间地图——是原版俄罗斯开放空间(ROS)地图模组的裁剪与适配版本,适用于《欧洲卡车模拟器2》(ETS2)。该模组最初由 Bozo 开发,现由 hi sora 维护并持续更新。该模组聚焦俄罗斯的北部与东部地区,在偏远、积雪覆盖且地形崎岖的环境中,为玩家带来广阔的开放世界卡车驾驶体验。同时,它移除了原版ROS中的西部区域,以减少冲突,并确保与其它俄罗斯主题地图模组(如RusMap、Ural Map、Sibir Map及Kirov Map)的兼容性。其结果是一张经过精简的地图,重点突出穿越广袤空旷地带的长途路线,非常适合那些希望在严酷的冬季条件下挑战驾驶、同时又不致让游戏的地图系统不堪重负的玩家。
包含北方开阔地图:
地图设计与兼容性:
– ✂️ 裁剪后仅保留北部和东部的ROS区域
– ️ 移除西部道路(乌斯塔以西),以避免模组冲突
– 与RusMap、Ural Map、Sibir Map及Kirov Map无缝集成
本地化与真实感:
– 英文城市名称及货物翻译,以提升国际通用性
– 保留原汁原味的俄语标识与细节
道路与基础设施修复:
– 改善道路连接与信标灯设置
– 优化路径,让导航更流畅
雪地与恶劣环境:
– ❄️逼真的积雪地形
– 可选模组:“雪速”:禁用雪地物理效果以提升性能
支持更多实用模组:
– 轮廓:在雪地上高亮显示卸货区域
– 拖车双挂ROS:添加带有ROS品牌标识的双挂拖车
– 你的拖车ROS:可拥有、以NOS为主题的拖车
– ️ 美国重型货运拖车:扩展了重型货运选项
道路连接包(RC):
– 兼容3合1NOS RC v1.2
– 将NOS与乌拉尔、西伯利亚和基洛夫地图相连,实现更广的覆盖范围
性能优化:
– ️ 专为中端PC设计
– 降低地图密度,以避免在大型模组组合中出现崩溃和加载时间过长的问题
v13.12 的变更 作者:Hi Sora:
– ✅ 已适配最新游戏补丁1.61
–✅新增对RusMap 2.61的兼容性